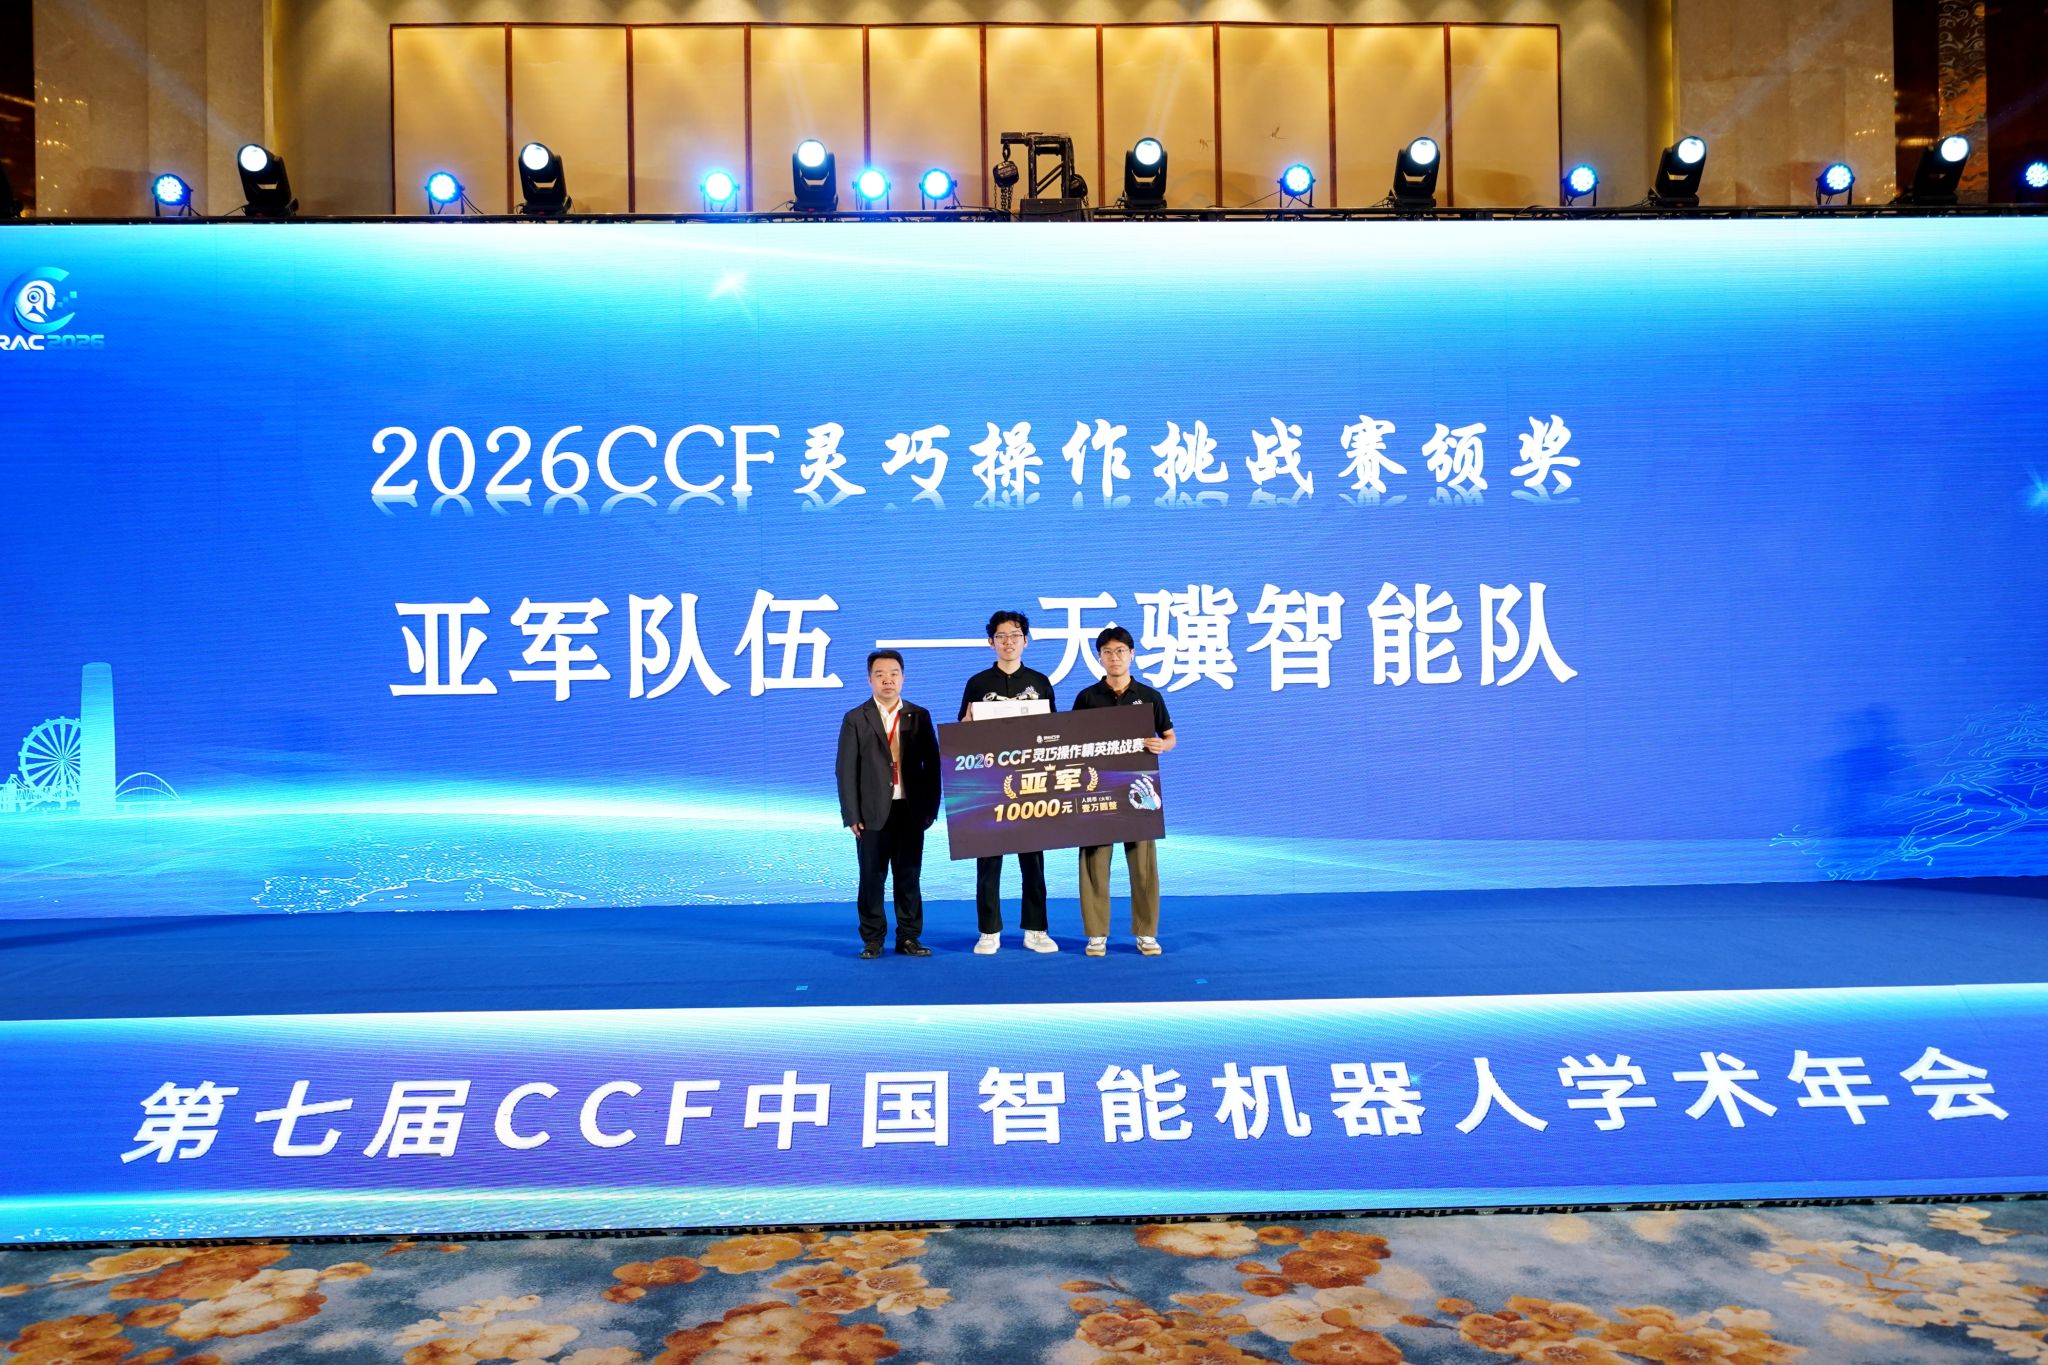
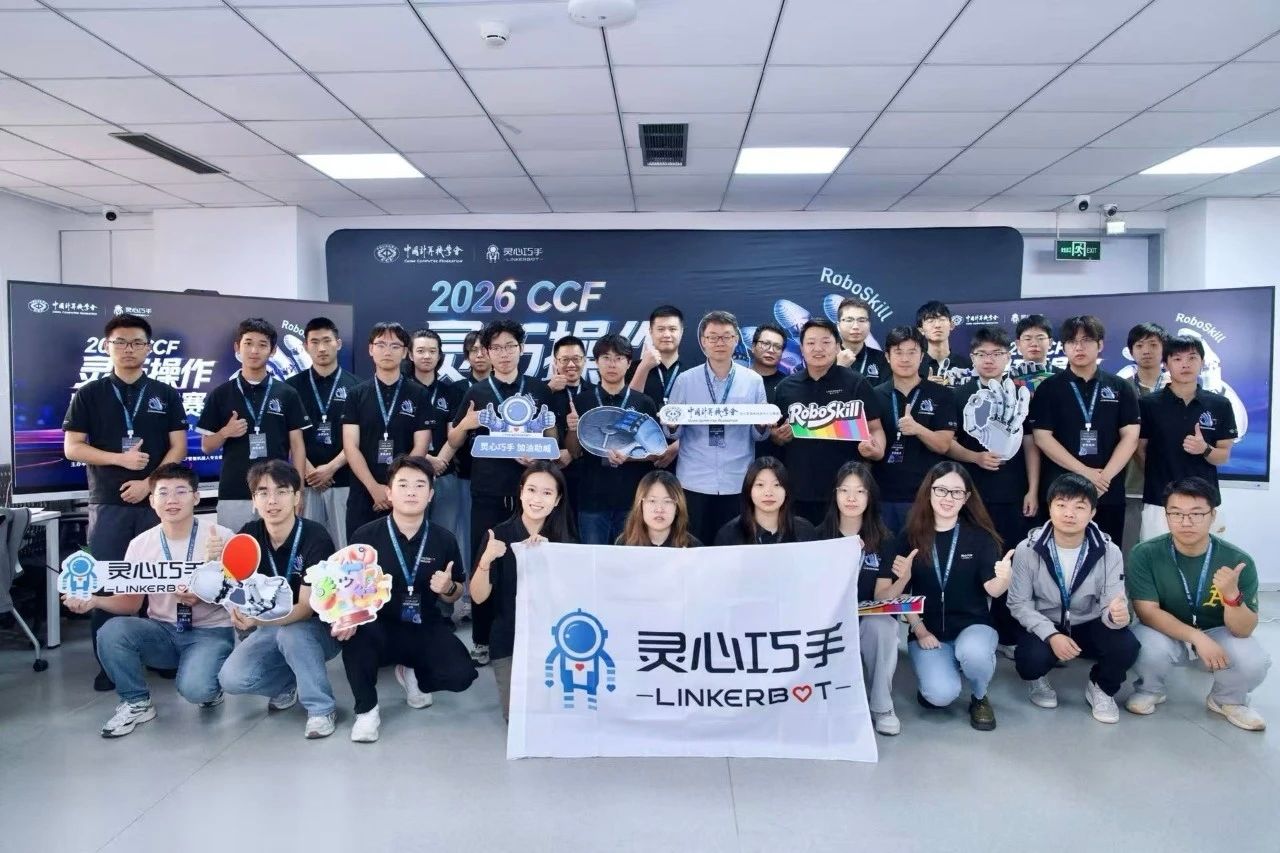
近日,作为国内首个聚焦灵巧手端到端算法技能的国家级专项赛事——2026 CCF 灵巧操作精英挑战赛圆满收官,大赛共吸引全国41支队伍、135名高校与企业技术人才参与线上仿真比拼,10支优胜队伍晋级北京线下真机总决赛。
天津大学自动化学院左志强教授团队指导的天骥智能队在仿真赛中以99分排名第一成功晋级线下决赛,并最终获得决赛第二名,荣获本届赛事亚军!
本次大赛由中国计算机学会(CCF)主办,CCF智能机器人专业委员会联合灵心巧手共同组织,聚焦灵巧手端到端算法技能,采用“线上仿真选拔+线下真机对决”的赛制。具身智能强调智能体在真实物理环境中,通过感知、决策和执行完成具体任务。对于机器人而言,识别目标只是第一步,还需要根据环境变化做出动作判断,并通过机械臂和灵巧手完成稳定、连续的操作。灵巧操作是机器人从算法验证走向真实应用的重要环节。本届赛事比赛内容覆盖工业制造、科研微操/精密操作和智慧餐饮等场景,考查机器人在不同环境下的自主操作能力。
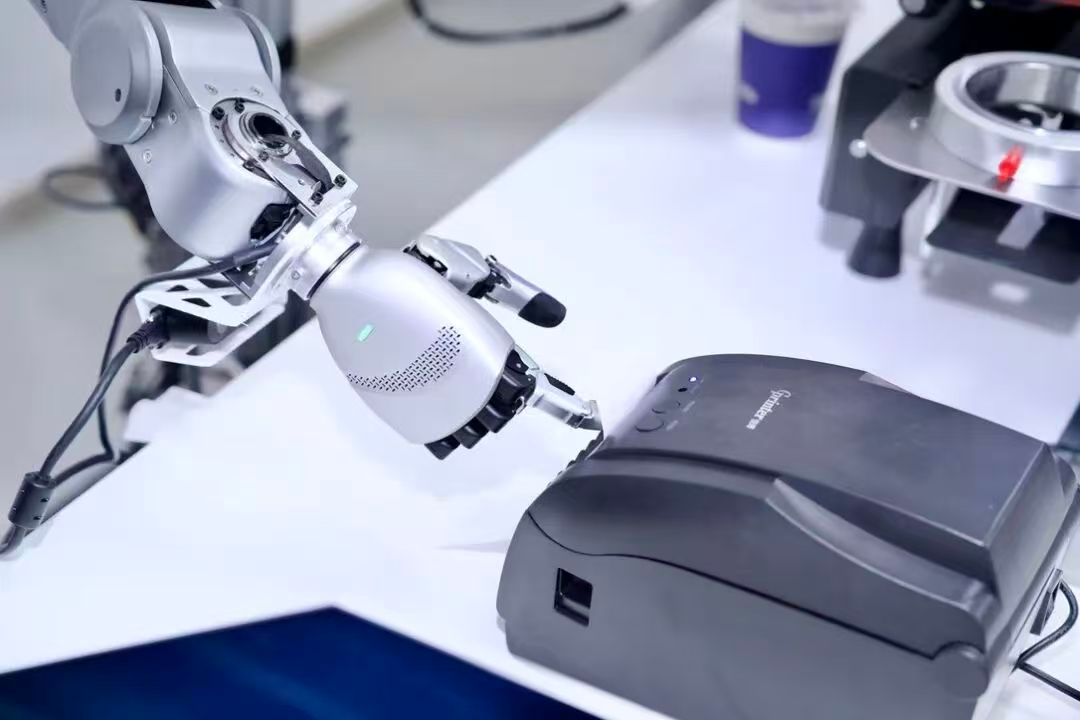
仿真赛阶段设置工业螺母分类、科学试管移液等任务,主要考查参赛队伍的算法能力和系统控制能力。我院天骥智能队围绕赛题开展算法开发和任务验证,最终以99分的成绩排名第一,获得线下决赛资格。线下决赛以“智慧餐饮灵巧作业”为主题,模拟饮品门店中的“取杯—封口—贴标”流程。相比仿真环境,真实机器人操作需要同时处理目标识别、位姿解算、轨迹规划、动作适配和任务泛化等问题,三个任务之间还需要保持连续配合。
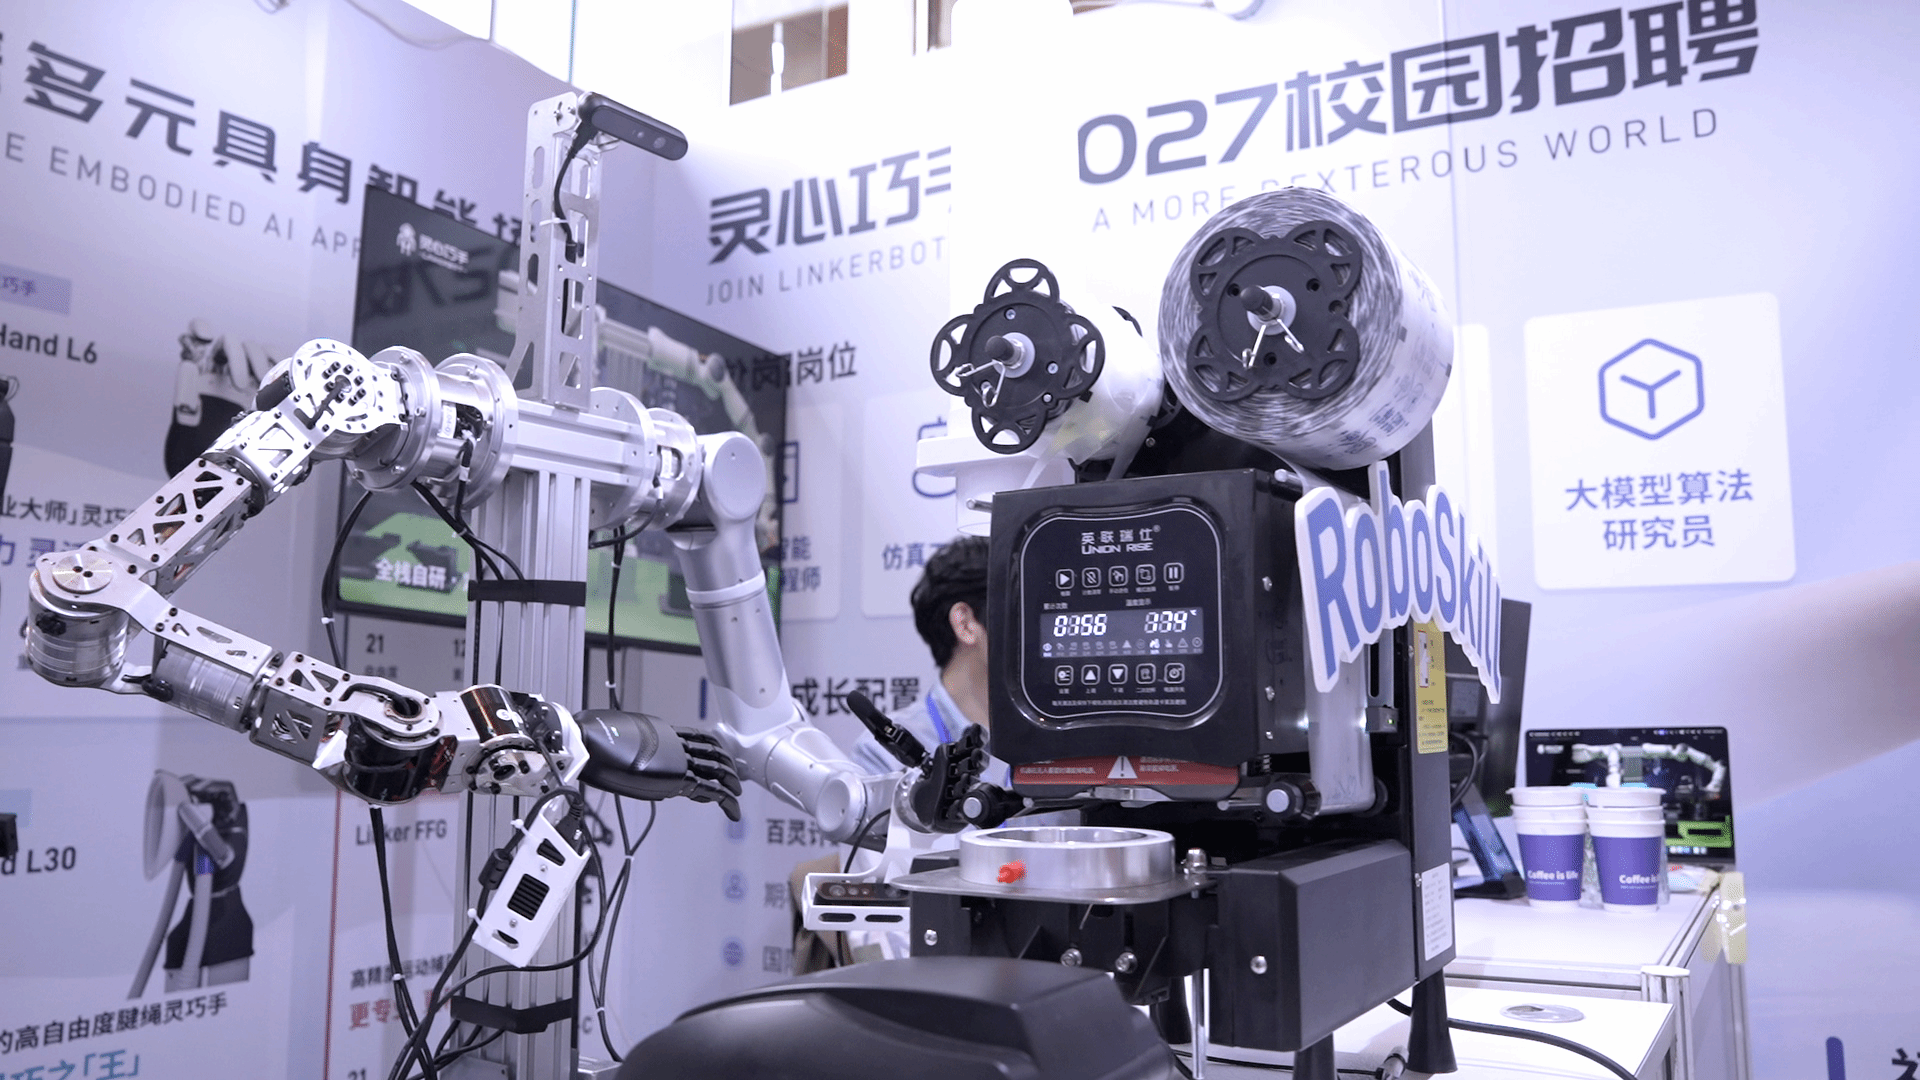
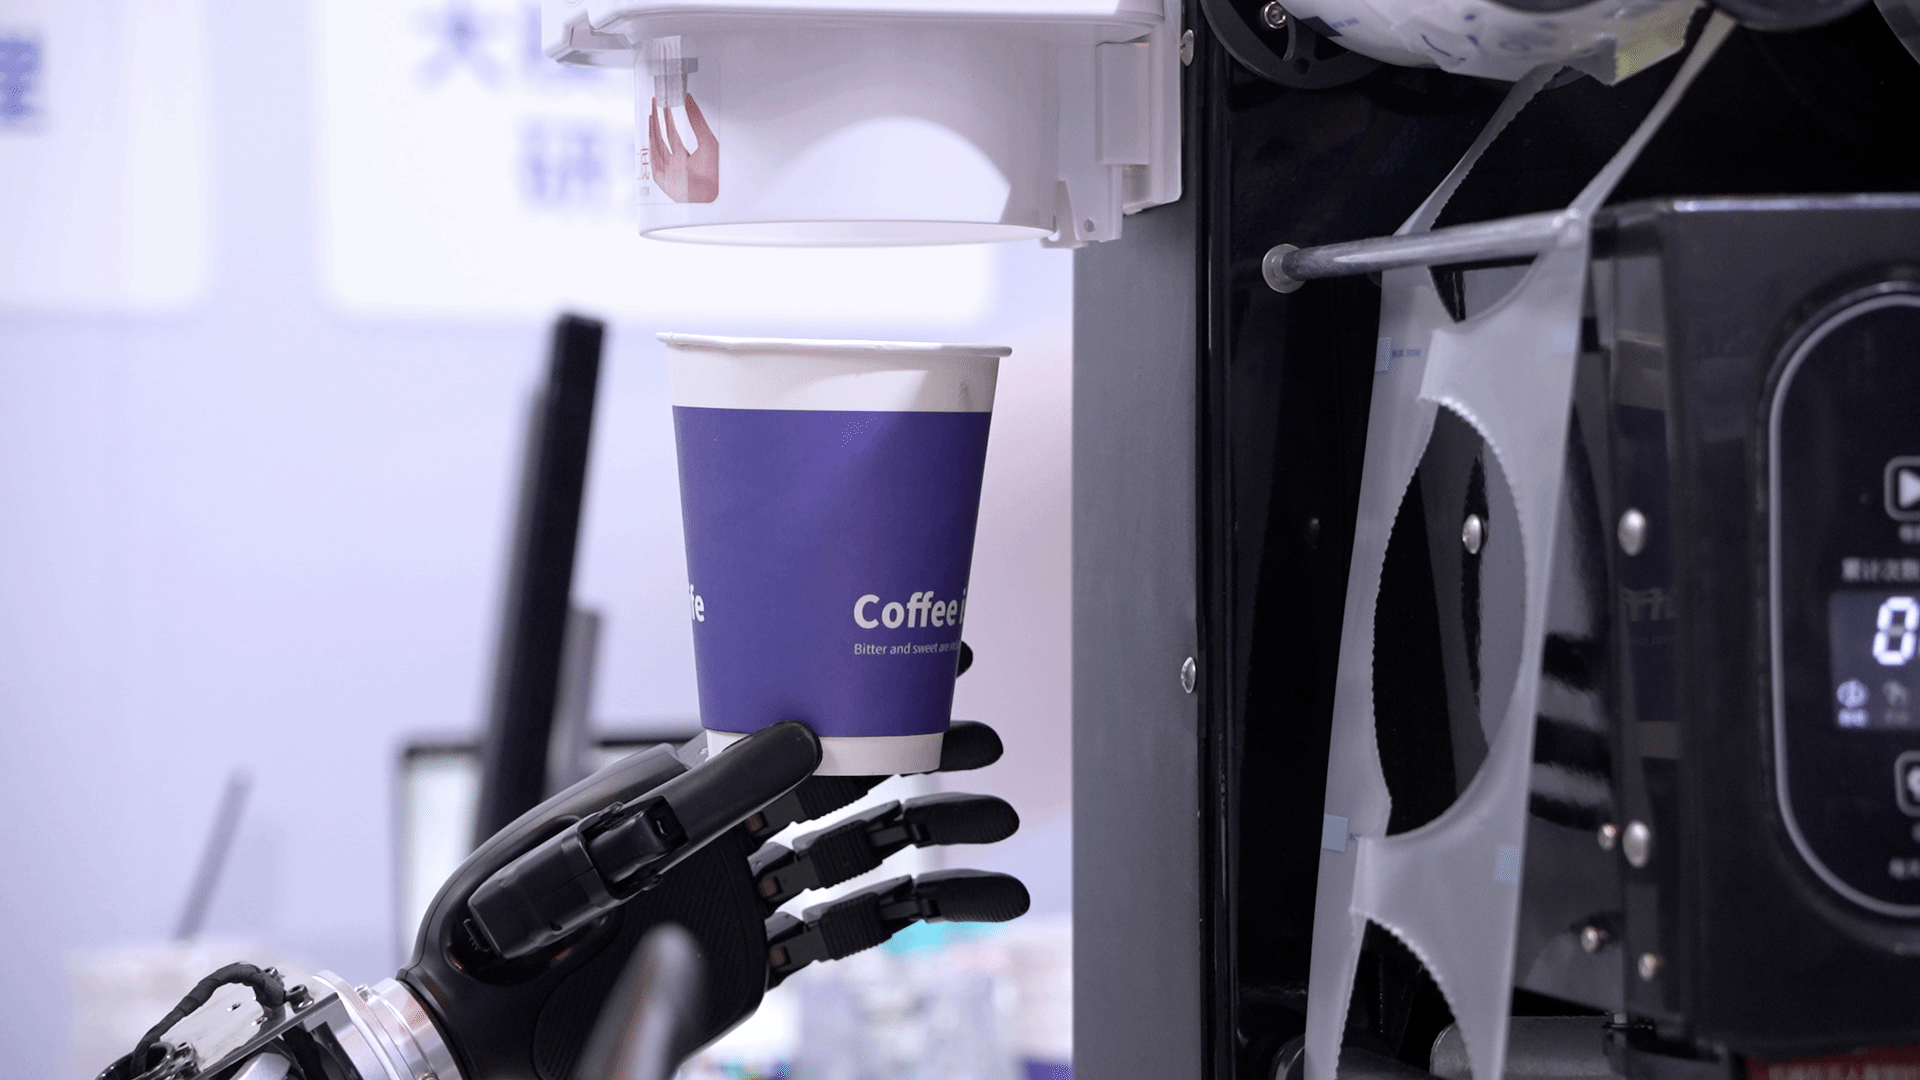
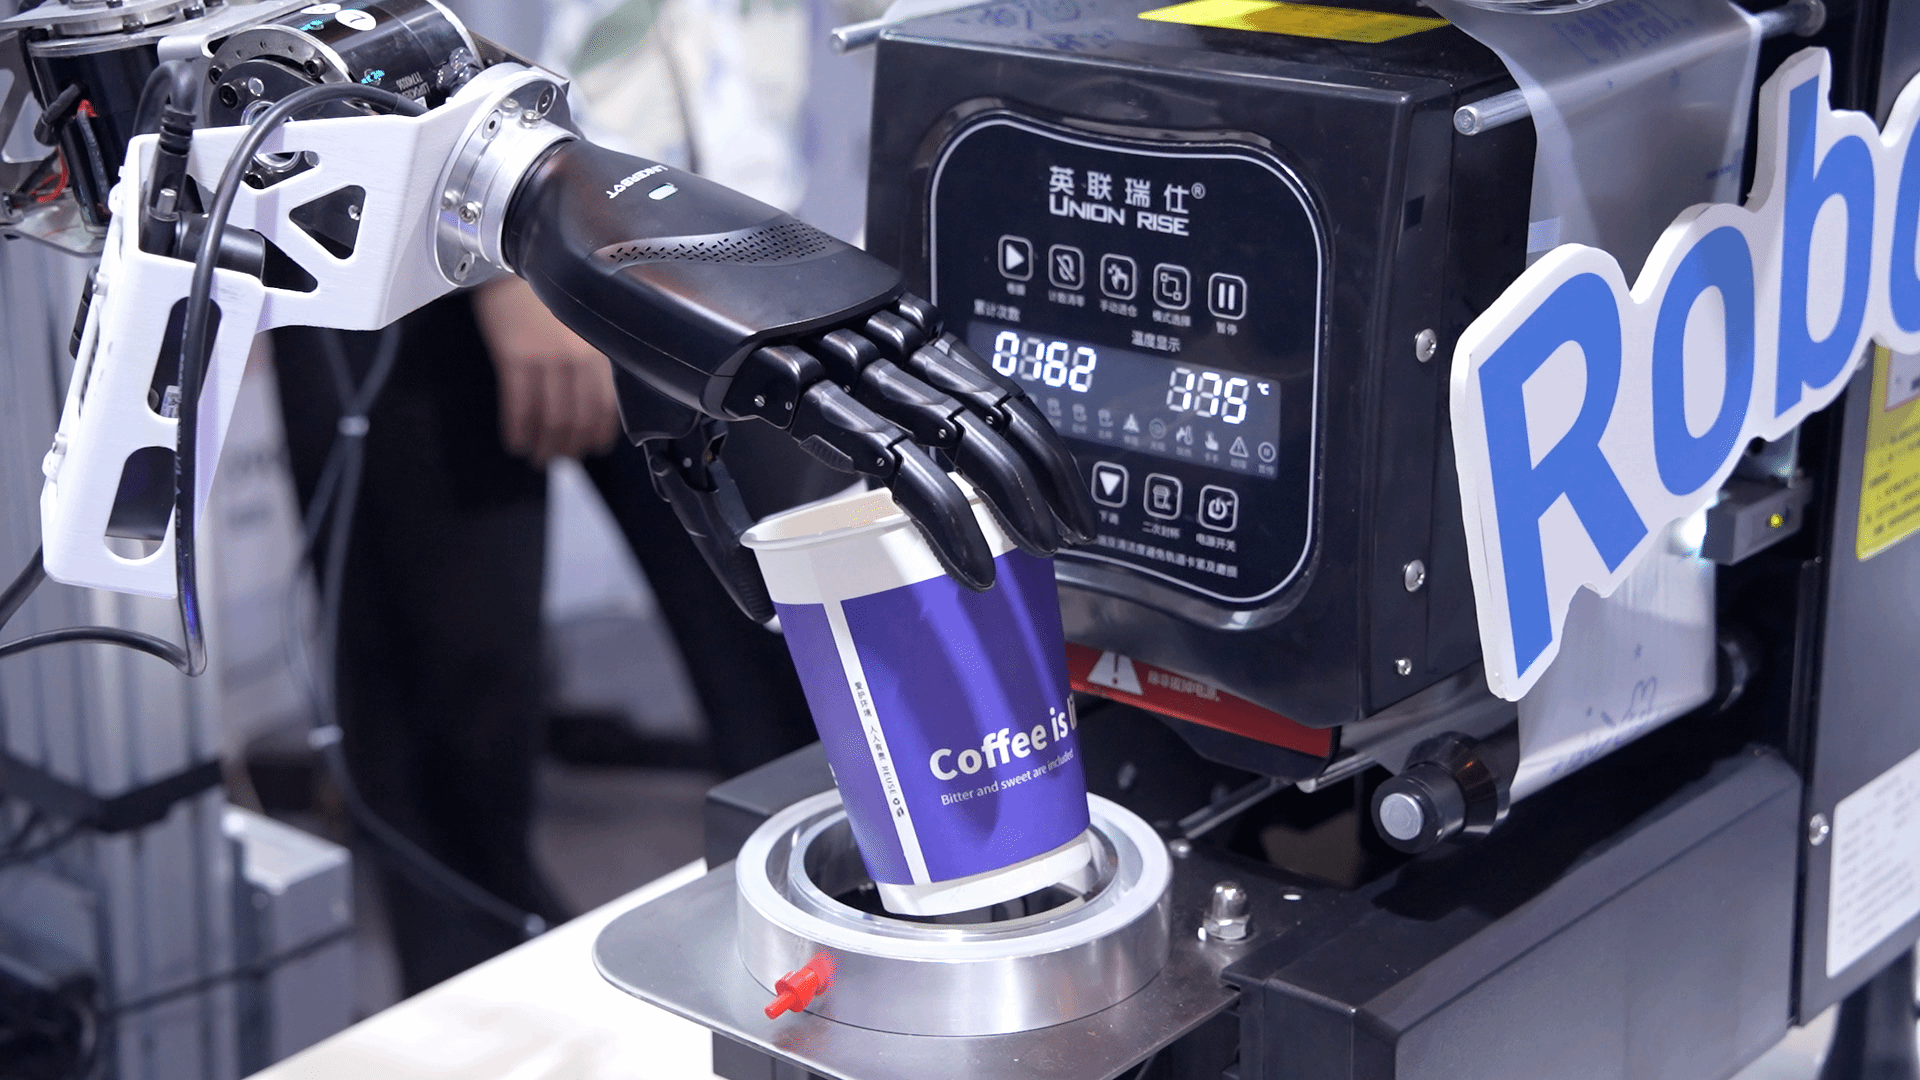
针对真实设备和现场环境带来的变化,天骥智能队采用端到端技术路线,使用自研算法完成从视觉输入到机器人动作输出的直接映射。在训练阶段,队伍首先利用少量演示轨迹对 π0.5 进行微调,使策略初步掌握取杯、封口和贴标等任务。随后,队伍在真实机器人平台上开展强化微调,使算法进一步适应实际设备、操作空间和任务流程。在此基础上,队伍引入在线控制教师进行纠错示教,对机器人执行过程中的动作偏差进行实时修正,进一步提升策略在真实场景中的稳定性和任务成功率。通过上述方法,队伍完成了从少量演示数据、仿真训练到真机强化和在线纠错的训练流程。最终,获得决赛第二名。
比赛结束后,天骥智能队受邀参加第七届 CCF 中国智能机器人学术年会(CIRAC2026),并在年会主论坛分享技术方案,在展区展示相关研究成果。通过学术年会这一交流平台,团队与机器人领域专家、学者及行业代表围绕具身智能、灵巧操作和真机应用等方向进行交流,进一步了解相关领域的研究进展和应用需求。
团队简介:天骥智能队依托天津大学电气自动化与信息工程学院控制理论与应用实验室开展相关研究。实验室长期围绕智能系统的感知、决策与控制开展工作,重视算法研究、系统平台和真实应用场景之间的结合,持续推进智能机器人、具身智能等方向的科研实践,并通过科研项目和学科竞赛培养学生解决实际工程问题的能力。